
Hi, I'm Zhemeng, a Ph.D. student in Computing and Data Science at OpenDriveLab @ MMLab, The University of Hong Kong, and a Research Intern at Archon Robotics, advised by Prof. Hongyang Li. Previously, I received my B.Eng. in Automation from Southwest University and worked as a Research Intern at Xense Robotics and Shanghai Jiao Tong University, advised by Prof. Daolin Ma. I am honored to closely collaborate with my friend Dr. Yiran Qin at NeoteAI.
My research focuses on Robot Learning, Manipulation, and Humanoid Loco-Manipulation.

News
Publications (Selected papers are Highlighted)
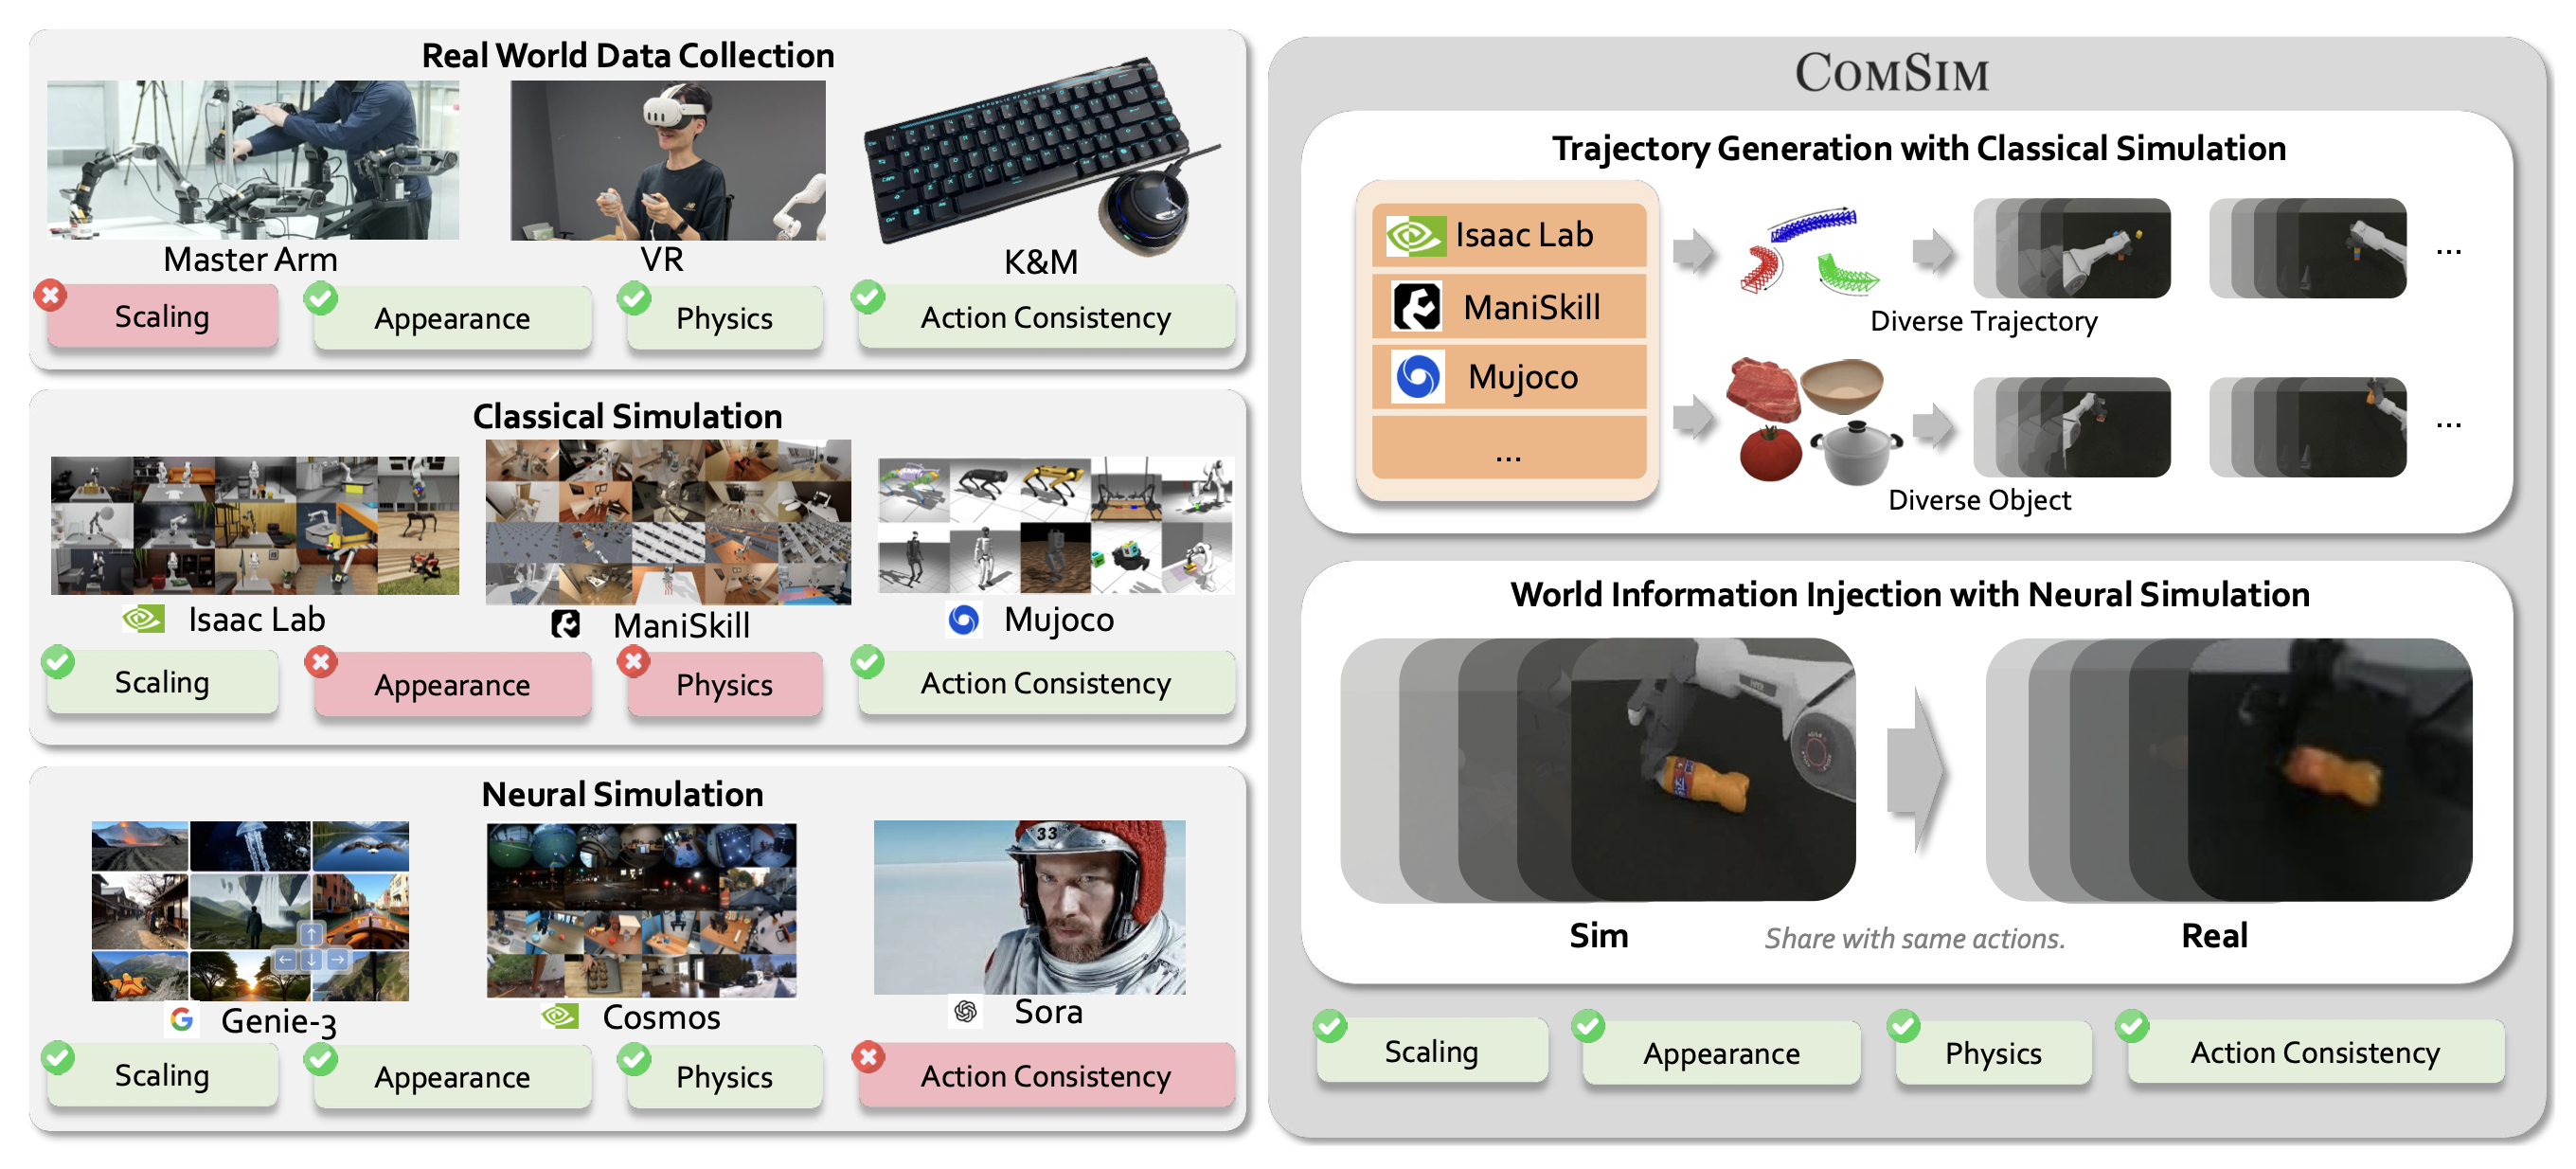
Building Scalable Real-World Robot Data Generation via Compositional Simulation
Yiran Qin*, Jiahua Ma*, Li Kang*, Wenzhan Li*, Yihang Jiao, Xin Wen, Xiufeng Song, Heng Zhou, Zhemeng Zhang, Zhenfei Yin, Xihui Liu, Philip Torr, Ruimao Zhang‡ (*Equal Contribution, ‡Corresponding Author)
Conference on Robot Learning (CoRL) 2026
Building Scalable Real-World Robot Data Generation via Compositional Simulation
Yiran Qin*, Jiahua Ma*, Li Kang*, Wenzhan Li*, Yihang Jiao, Xin Wen, Xiufeng Song, Heng Zhou, Zhemeng Zhang, Zhenfei Yin, Xihui Liu, Philip Torr, Ruimao Zhang‡ (*Equal Contribution, ‡Corresponding Author)
Conference on Robot Learning (CoRL) 2026
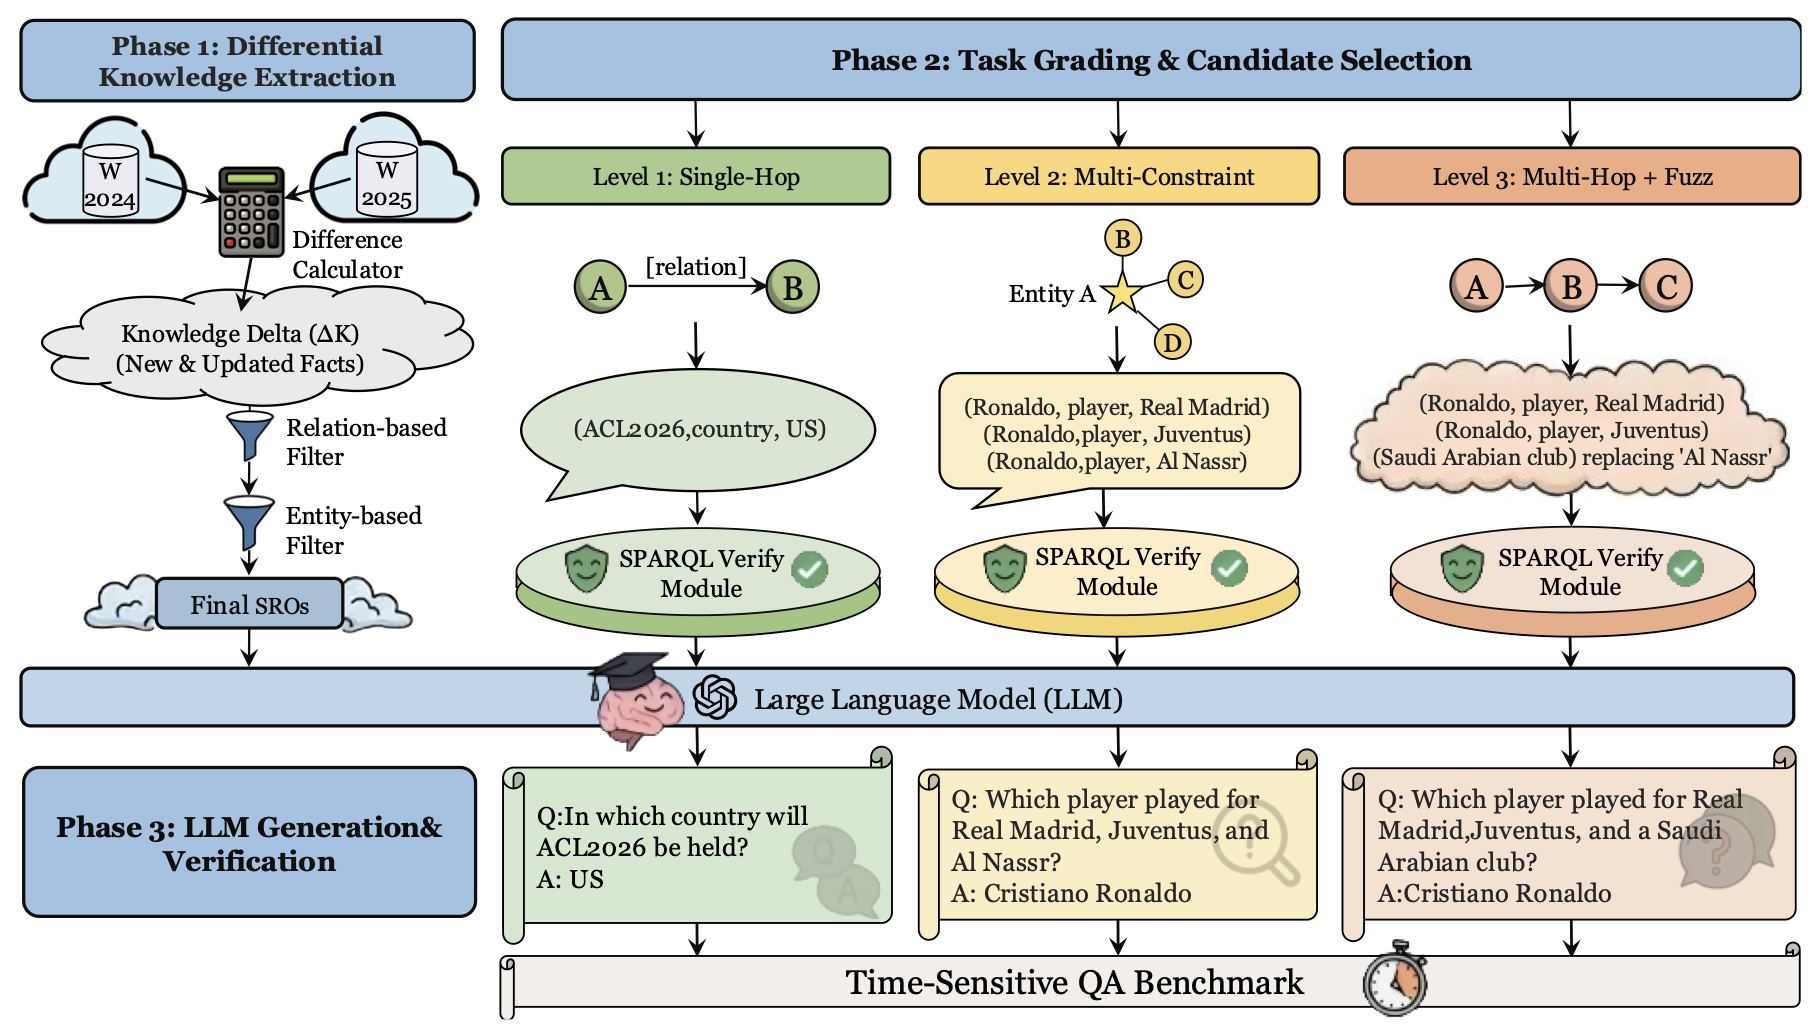
An Automated Pipeline for Snapshot-Grounded Benchmark Construction over Dynamic Knowledge
Heng Zhou*, Ao Yu*, Yuchen Fan*, Li Kang, Jianing Shi, Yongting Zhang, Yutao Fan, Tiancheng He, Yibing Lin, Hejia Geng, Yuhao Wu, Xiufeng Song, Zhemeng Zhang, Songtao Huang, Yiran Qin, Wenlong Zhang, Lei Bai‡, Zhenfei Yin‡ (*Equal Contribution, ‡Corresponding Author)
Conference on Empirical Methods in Natural Language Processing (EMNLP) Findings 2026
An Automated Pipeline for Snapshot-Grounded Benchmark Construction over Dynamic Knowledge
Heng Zhou*, Ao Yu*, Yuchen Fan*, Li Kang, Jianing Shi, Yongting Zhang, Yutao Fan, Tiancheng He, Yibing Lin, Hejia Geng, Yuhao Wu, Xiufeng Song, Zhemeng Zhang, Songtao Huang, Yiran Qin, Wenlong Zhang, Lei Bai‡, Zhenfei Yin‡ (*Equal Contribution, ‡Corresponding Author)
Conference on Empirical Methods in Natural Language Processing (EMNLP) Findings 2026

$\mathcal{N}_{0}$-Foundation: Towards the Age of Tactile Intelligence
NeoteAI Team, Zhemeng Zhang† (†Core Contributor)
Technical Report 2026
$\mathcal{N}_{0}$-Foundation: Towards the Age of Tactile Intelligence
NeoteAI Team, Zhemeng Zhang† (†Core Contributor)
Technical Report 2026

$\mathcal{N}_{0}$-VTLA: Scaling Vision-Tactile-Language-Action Model with Latent Tactile Tokens
NeoteAI Team, Zhemeng Zhang† (†Core Contributor)
Technical Report 2026
$\mathcal{N}_{0}$-VTLA: Scaling Vision-Tactile-Language-Action Model with Latent Tactile Tokens
NeoteAI Team, Zhemeng Zhang† (†Core Contributor)
Technical Report 2026

$\mathcal{N}_{0}$-TWAM: Scaling Tactile-Native World Action Model for Contact-Rich Manipulation
NeoteAI Team, Zhemeng Zhang† (†Core Contributor)
Technical Report 2026
$\mathcal{N}_{0}$-TWAM: Scaling Tactile-Native World Action Model for Contact-Rich Manipulation
NeoteAI Team, Zhemeng Zhang† (†Core Contributor)
Technical Report 2026
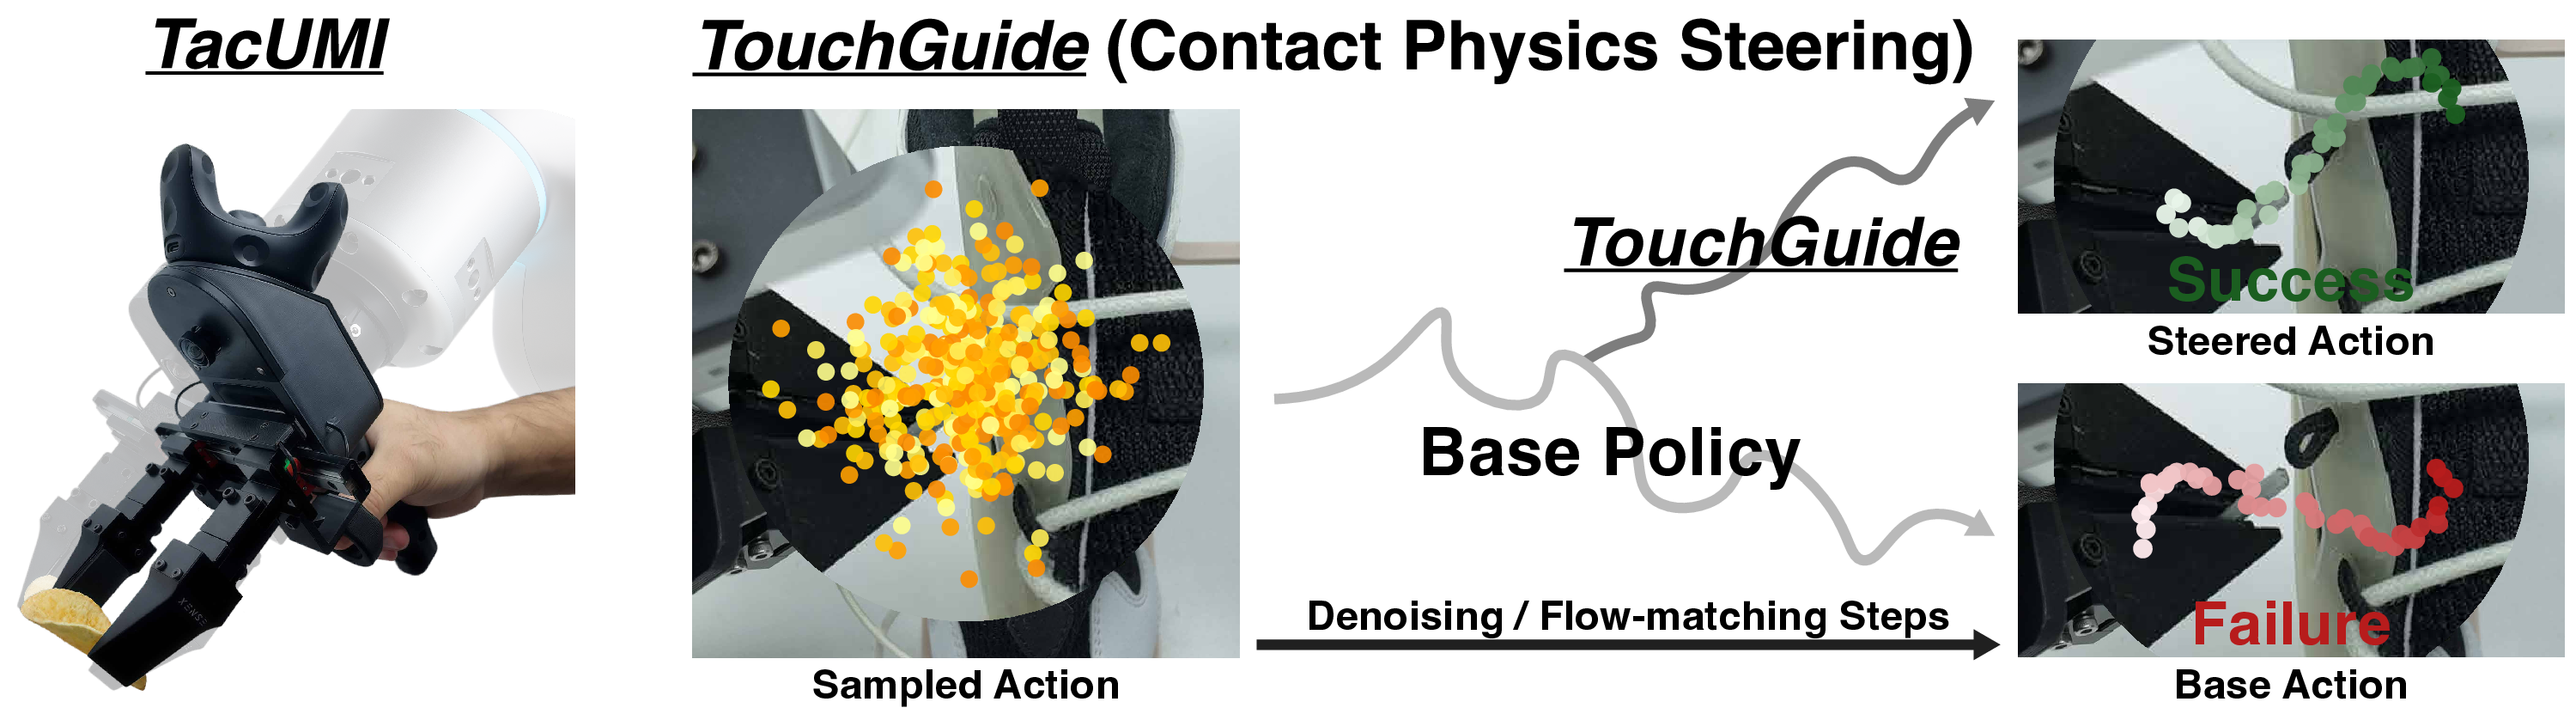
TouchGuide: Inference-Time Steering of Visuomotor Policies via Touch Guidance
Zhemeng Zhang*, Jiahua Ma*, Xincheng Yang*, Xin Wen, Yuzhi Zhang, Boyan Li, Yiran Qin♮, Jin Liu, Can Zhao, Li Kang, Haoqin Hong, Zhenfei Yin, Philip Torr, Hao Su, Ruimao Zhang, Daolin Ma‡ (*Equal Contribution, ♮Project Lead, ‡Corresponding Author)
Robotics: Science and Systems (RSS) 2026
TouchGuide: Inference-Time Steering of Visuomotor Policies via Touch Guidance
Zhemeng Zhang*, Jiahua Ma*, Xincheng Yang*, Xin Wen, Yuzhi Zhang, Boyan Li, Yiran Qin♮, Jin Liu, Can Zhao, Li Kang, Haoqin Hong, Zhenfei Yin, Philip Torr, Hao Su, Ruimao Zhang, Daolin Ma‡ (*Equal Contribution, ♮Project Lead, ‡Corresponding Author)
Robotics: Science and Systems (RSS) 2026
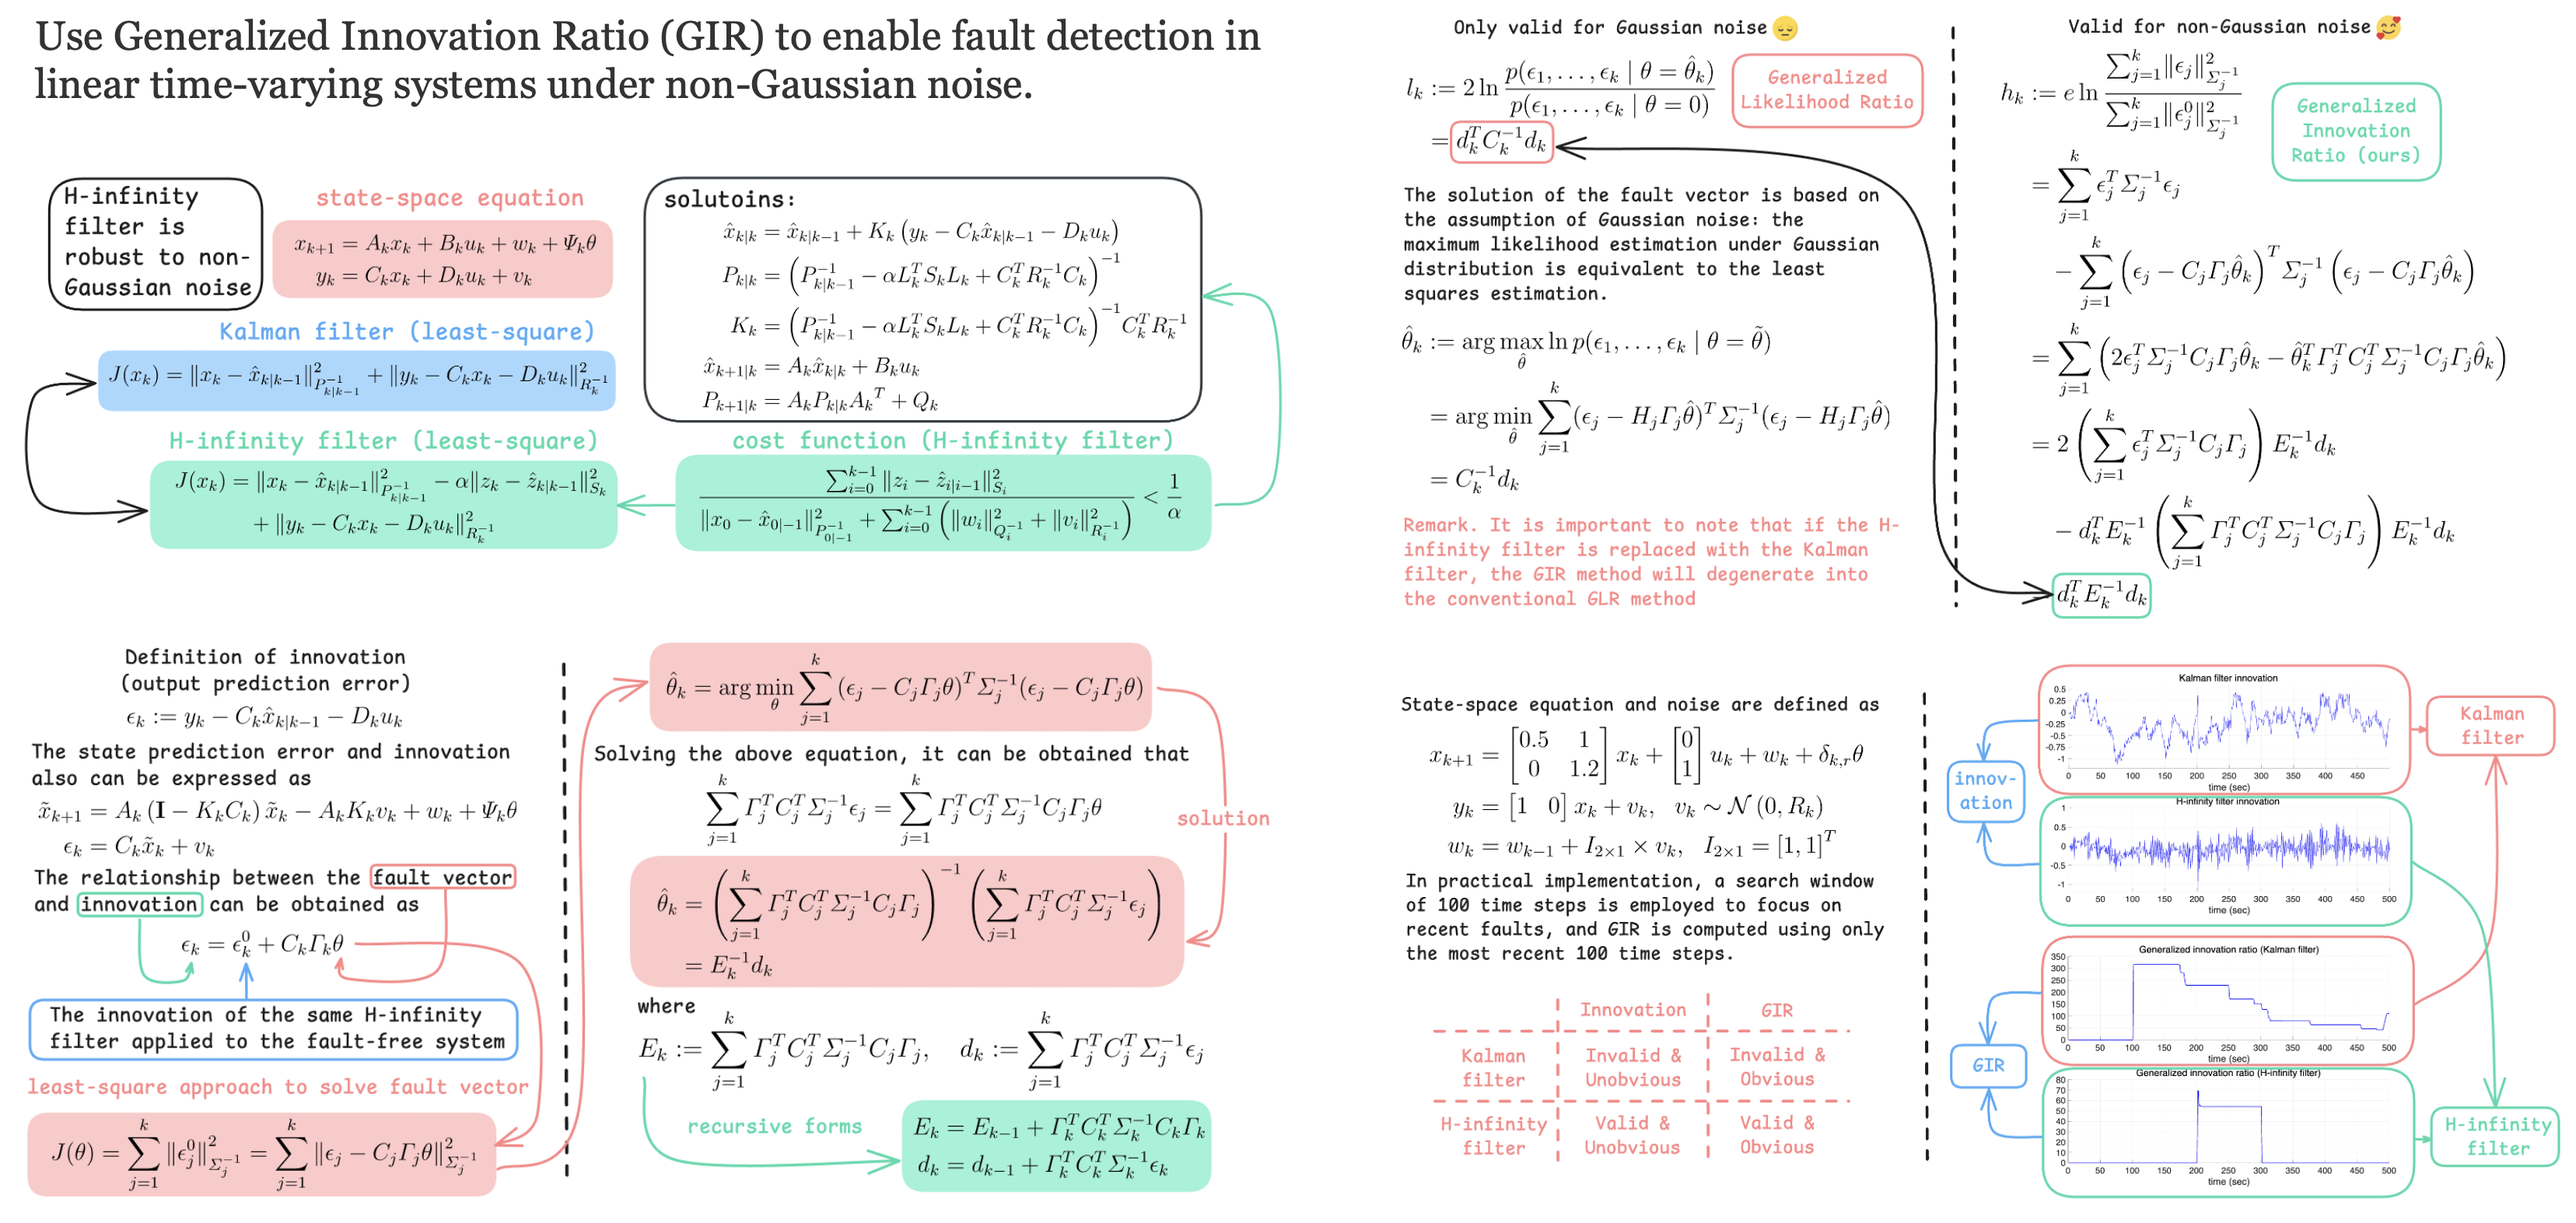
A Robust Fault Detection Filter for Linear Time-Varying System with Non-Gaussian Noise
Zhemeng Zhang, Yifei Nie, Le Yin‡ (‡Corresponding Author)
Chinese Control Conference (CCC) 2025
A Robust Fault Detection Filter for Linear Time-Varying System with Non-Gaussian Noise
Zhemeng Zhang, Yifei Nie, Le Yin‡ (‡Corresponding Author)
Chinese Control Conference (CCC) 2025