Publications (Selected papers are Highlighted)
2026
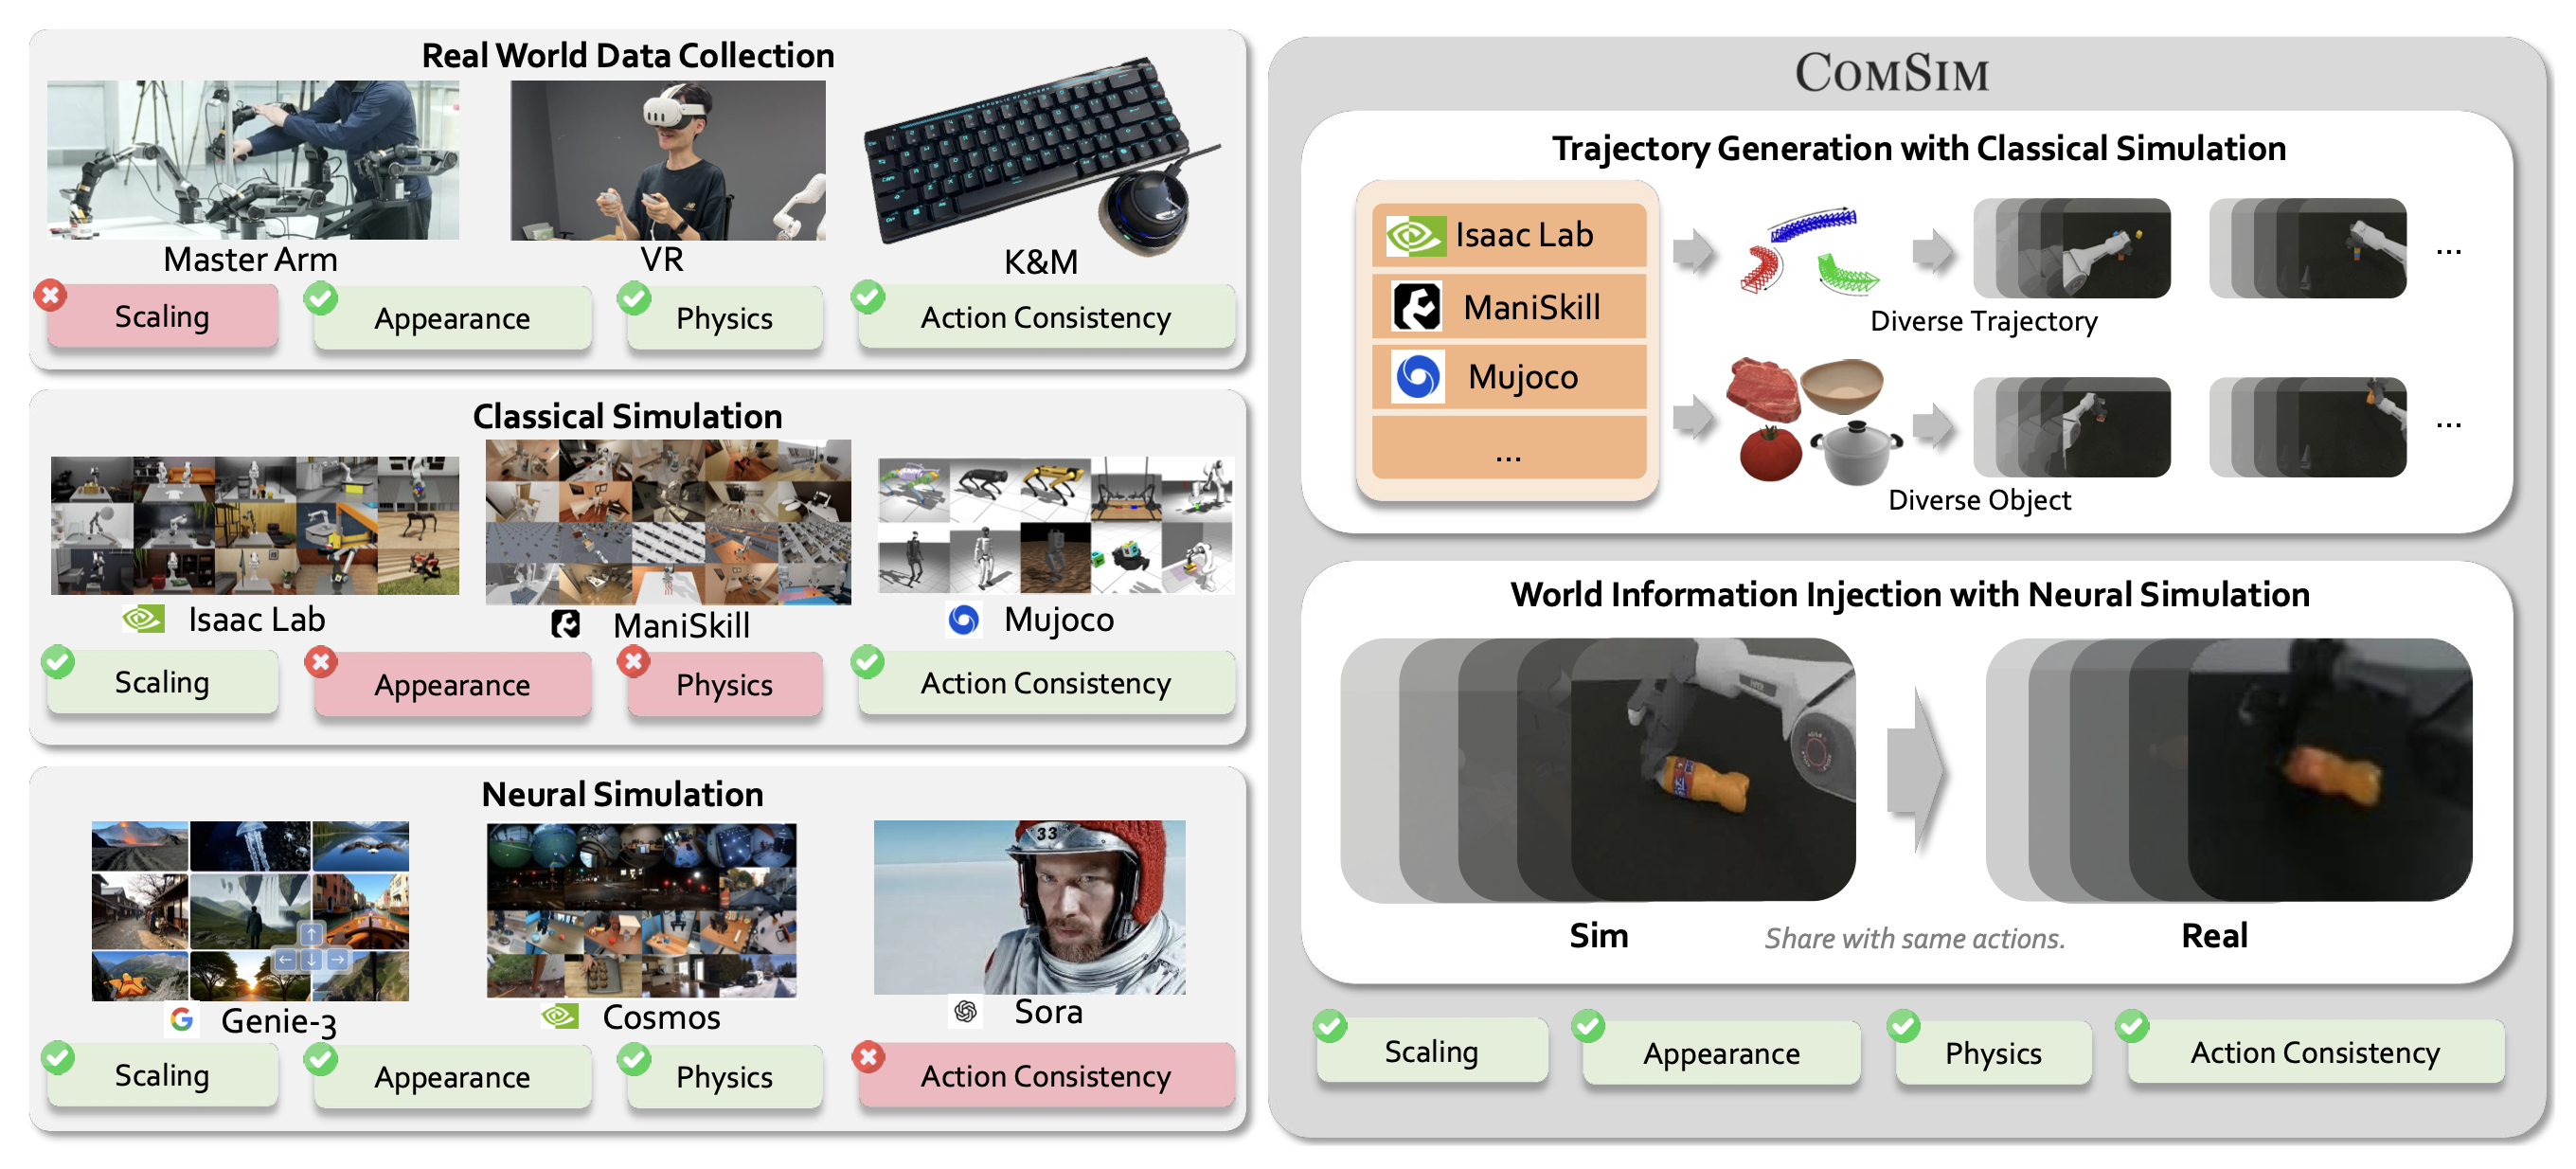
Building Scalable Real-World Robot Data Generation via Compositional Simulation
Yiran Qin*, Jiahua Ma*, Li Kang*, Wenzhan Li*, Yihang Jiao, Xin Wen, Xiufeng Song, Heng Zhou, Zhemeng Zhang, Zhenfei Yin, Xihui Liu, Philip Torr, Ruimao Zhang‡ (*Equal Contribution, ‡Corresponding Author)
Conference on Robot Learning (CoRL) 2026
Building Scalable Real-World Robot Data Generation via Compositional Simulation
Yiran Qin*, Jiahua Ma*, Li Kang*, Wenzhan Li*, Yihang Jiao, Xin Wen, Xiufeng Song, Heng Zhou, Zhemeng Zhang, Zhenfei Yin, Xihui Liu, Philip Torr, Ruimao Zhang‡ (*Equal Contribution, ‡Corresponding Author)
Conference on Robot Learning (CoRL) 2026
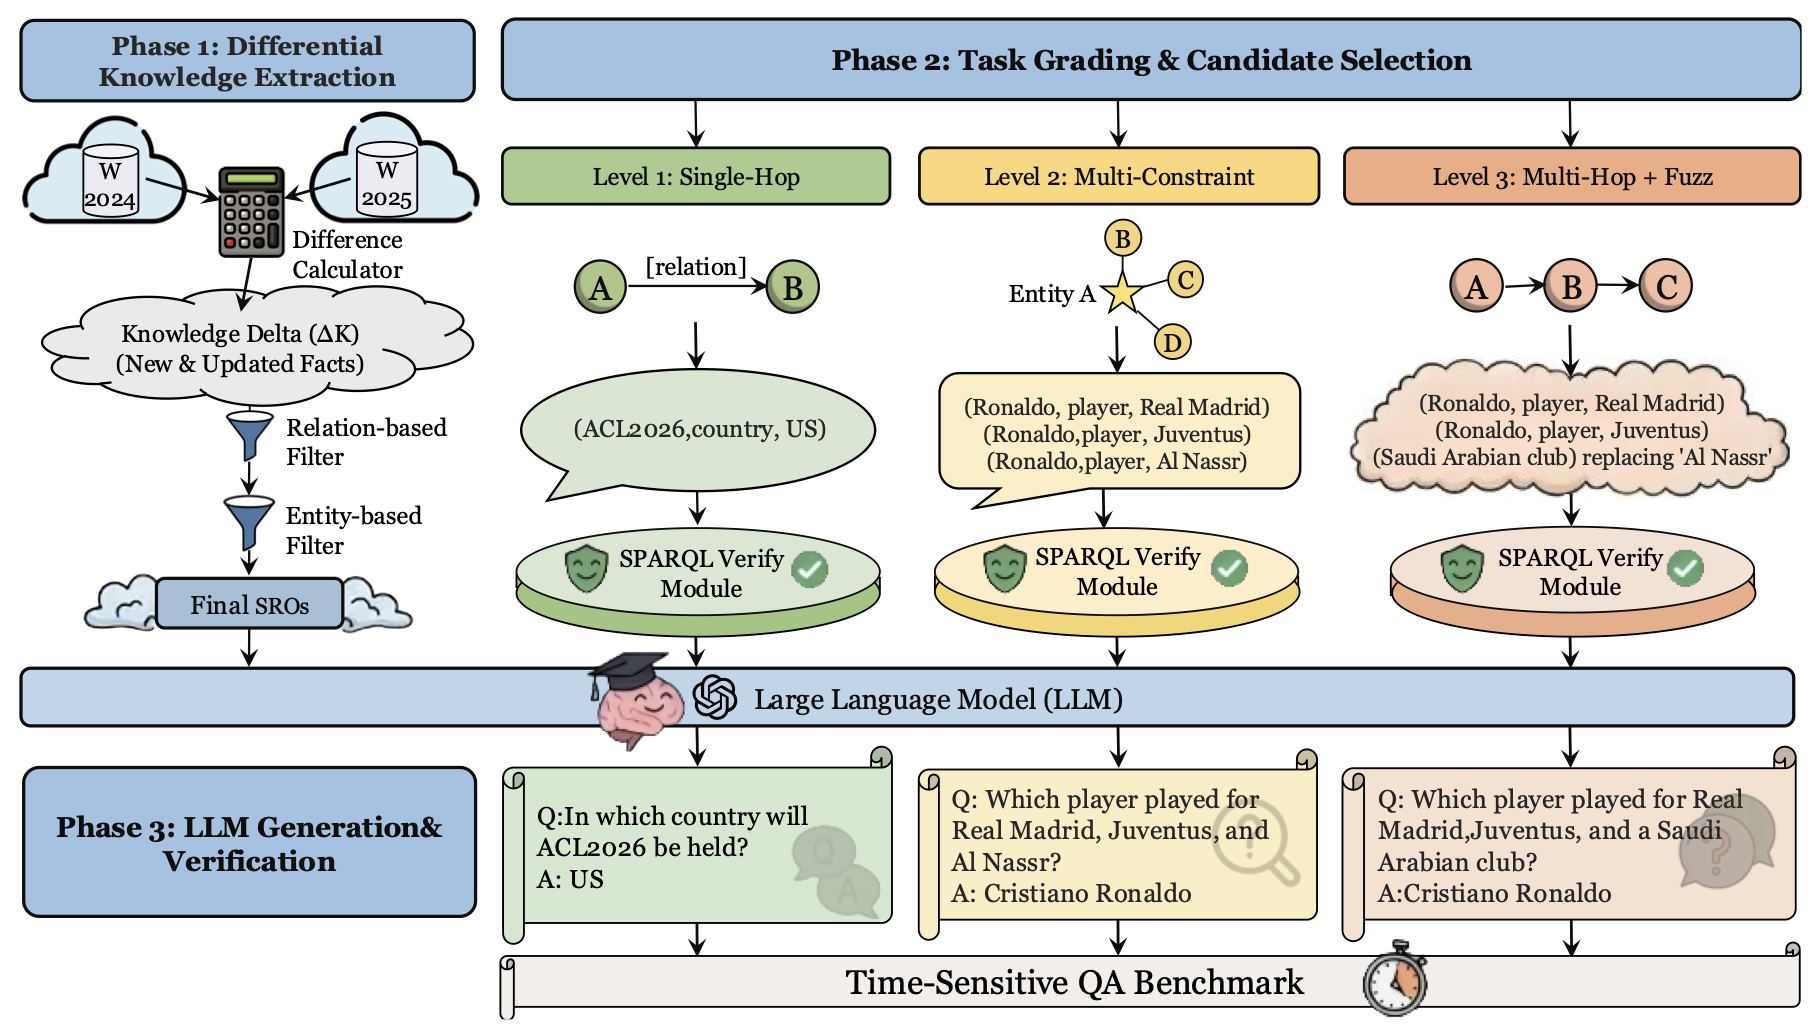
An Automated Pipeline for Snapshot-Grounded Benchmark Construction over Dynamic Knowledge
Heng Zhou*, Ao Yu*, Yuchen Fan*, Li Kang, Jianing Shi, Yongting Zhang, Yutao Fan, Tiancheng He, Yibing Lin, Hejia Geng, Yuhao Wu, Xiufeng Song, Zhemeng Zhang, Songtao Huang, Yiran Qin, Wenlong Zhang, Lei Bai‡, Zhenfei Yin‡ (*Equal Contribution, ‡Corresponding Author)
Conference on Empirical Methods in Natural Language Processing (EMNLP) Findings 2026
An Automated Pipeline for Snapshot-Grounded Benchmark Construction over Dynamic Knowledge
Heng Zhou*, Ao Yu*, Yuchen Fan*, Li Kang, Jianing Shi, Yongting Zhang, Yutao Fan, Tiancheng He, Yibing Lin, Hejia Geng, Yuhao Wu, Xiufeng Song, Zhemeng Zhang, Songtao Huang, Yiran Qin, Wenlong Zhang, Lei Bai‡, Zhenfei Yin‡ (*Equal Contribution, ‡Corresponding Author)
Conference on Empirical Methods in Natural Language Processing (EMNLP) Findings 2026

$\mathcal{N}_{0}$-Foundation: Towards the Age of Tactile Intelligence
NeoteAI Team, Zhemeng Zhang† (†Core Contributor)
Technical Report 2026
$\mathcal{N}_{0}$-Foundation: Towards the Age of Tactile Intelligence
NeoteAI Team, Zhemeng Zhang† (†Core Contributor)
Technical Report 2026

$\mathcal{N}_{0}$-VTLA: Scaling Vision-Tactile-Language-Action Model with Latent Tactile Tokens
NeoteAI Team, Zhemeng Zhang† (†Core Contributor)
Technical Report 2026
$\mathcal{N}_{0}$-VTLA: Scaling Vision-Tactile-Language-Action Model with Latent Tactile Tokens
NeoteAI Team, Zhemeng Zhang† (†Core Contributor)
Technical Report 2026

$\mathcal{N}_{0}$-TWAM: Scaling Tactile-Native World Action Model for Contact-Rich Manipulation
NeoteAI Team, Zhemeng Zhang† (†Core Contributor)
Technical Report 2026
$\mathcal{N}_{0}$-TWAM: Scaling Tactile-Native World Action Model for Contact-Rich Manipulation
NeoteAI Team, Zhemeng Zhang† (†Core Contributor)
Technical Report 2026
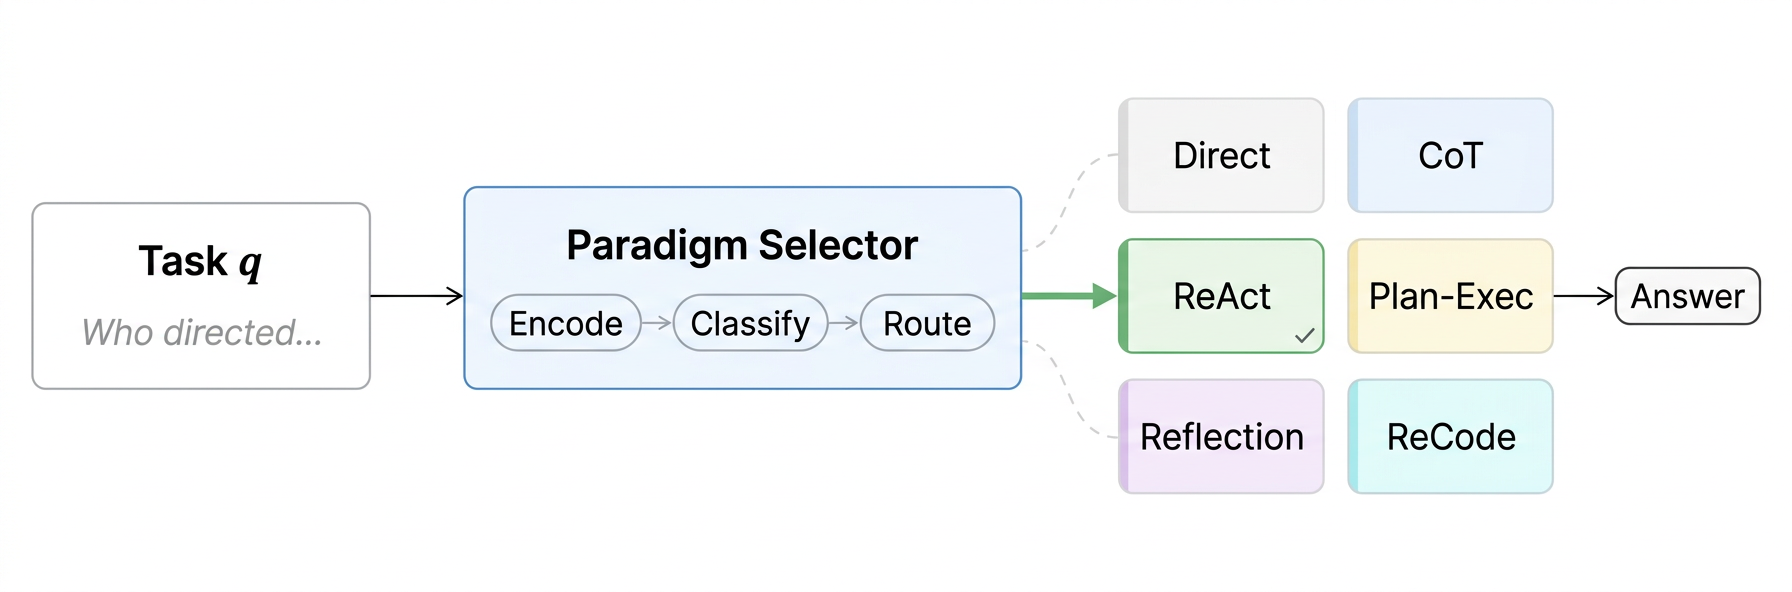
Select-then-Solve: Paradigm Routing as Inference-Time Optimization for LLM Agents
Heng Zhou, Zelin Tan, Zhemeng Zhang, Yutao Fan, Yibing Lin, Li Kang, Xiufeng Song, Rui Li, Songtao Huang, Ao Yu, Yuchen Fan, Yanxu Chen, Kaixin Xu, Xiaohong Liu, Yiran Qin, Philip Torr, Chen Zhang, Zhenfei Yin
ArXiv Preprint 2026
Select-then-Solve: Paradigm Routing as Inference-Time Optimization for LLM Agents
Heng Zhou, Zelin Tan, Zhemeng Zhang, Yutao Fan, Yibing Lin, Li Kang, Xiufeng Song, Rui Li, Songtao Huang, Ao Yu, Yuchen Fan, Yanxu Chen, Kaixin Xu, Xiaohong Liu, Yiran Qin, Philip Torr, Chen Zhang, Zhenfei Yin
ArXiv Preprint 2026
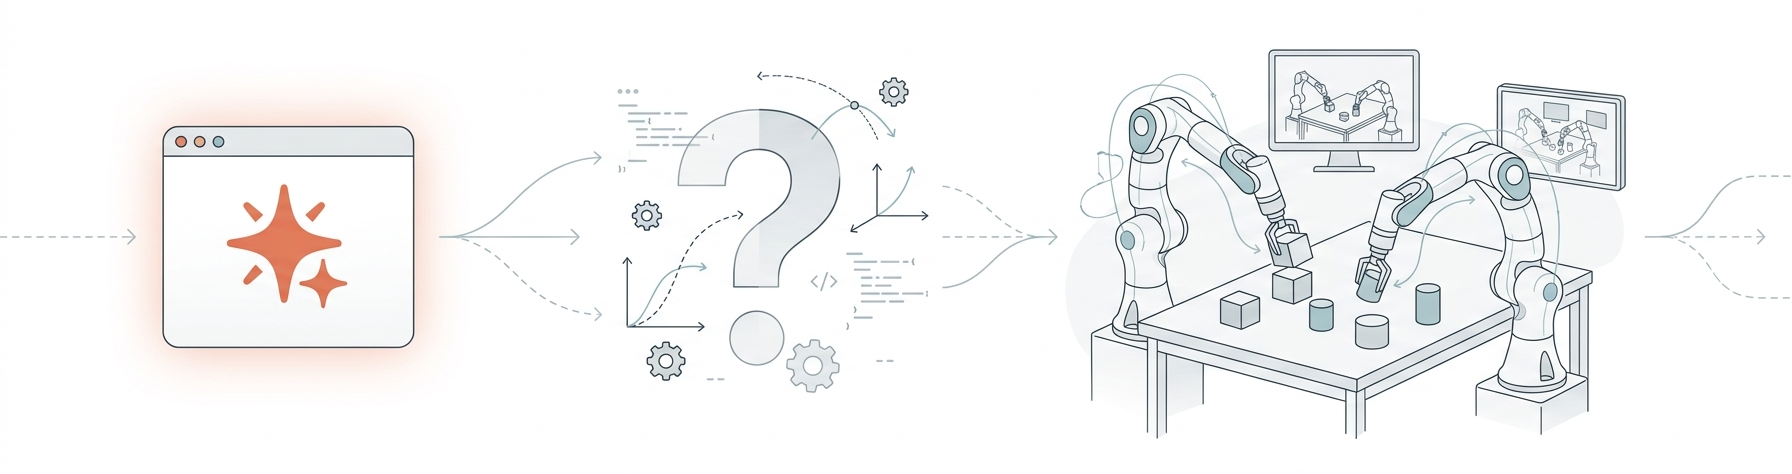
CoEnv: Driving Embodied Multi-Agent Collaboration via Compositional Environment
Li Kang, Yutao Fan, Rui Li, Heng Zhou, Yiran Qin, Zhemeng Zhang, Songtao Huang, Xiufeng Song, Zaibin Zhang, Bruno N.Y. Chen, Zhenfei Yin, Dongzhan Zhou, Wangmeng Zuo, Lei Bai
ArXiv Preprint 2026
CoEnv: Driving Embodied Multi-Agent Collaboration via Compositional Environment
Li Kang, Yutao Fan, Rui Li, Heng Zhou, Yiran Qin, Zhemeng Zhang, Songtao Huang, Xiufeng Song, Zaibin Zhang, Bruno N.Y. Chen, Zhenfei Yin, Dongzhan Zhou, Wangmeng Zuo, Lei Bai
ArXiv Preprint 2026
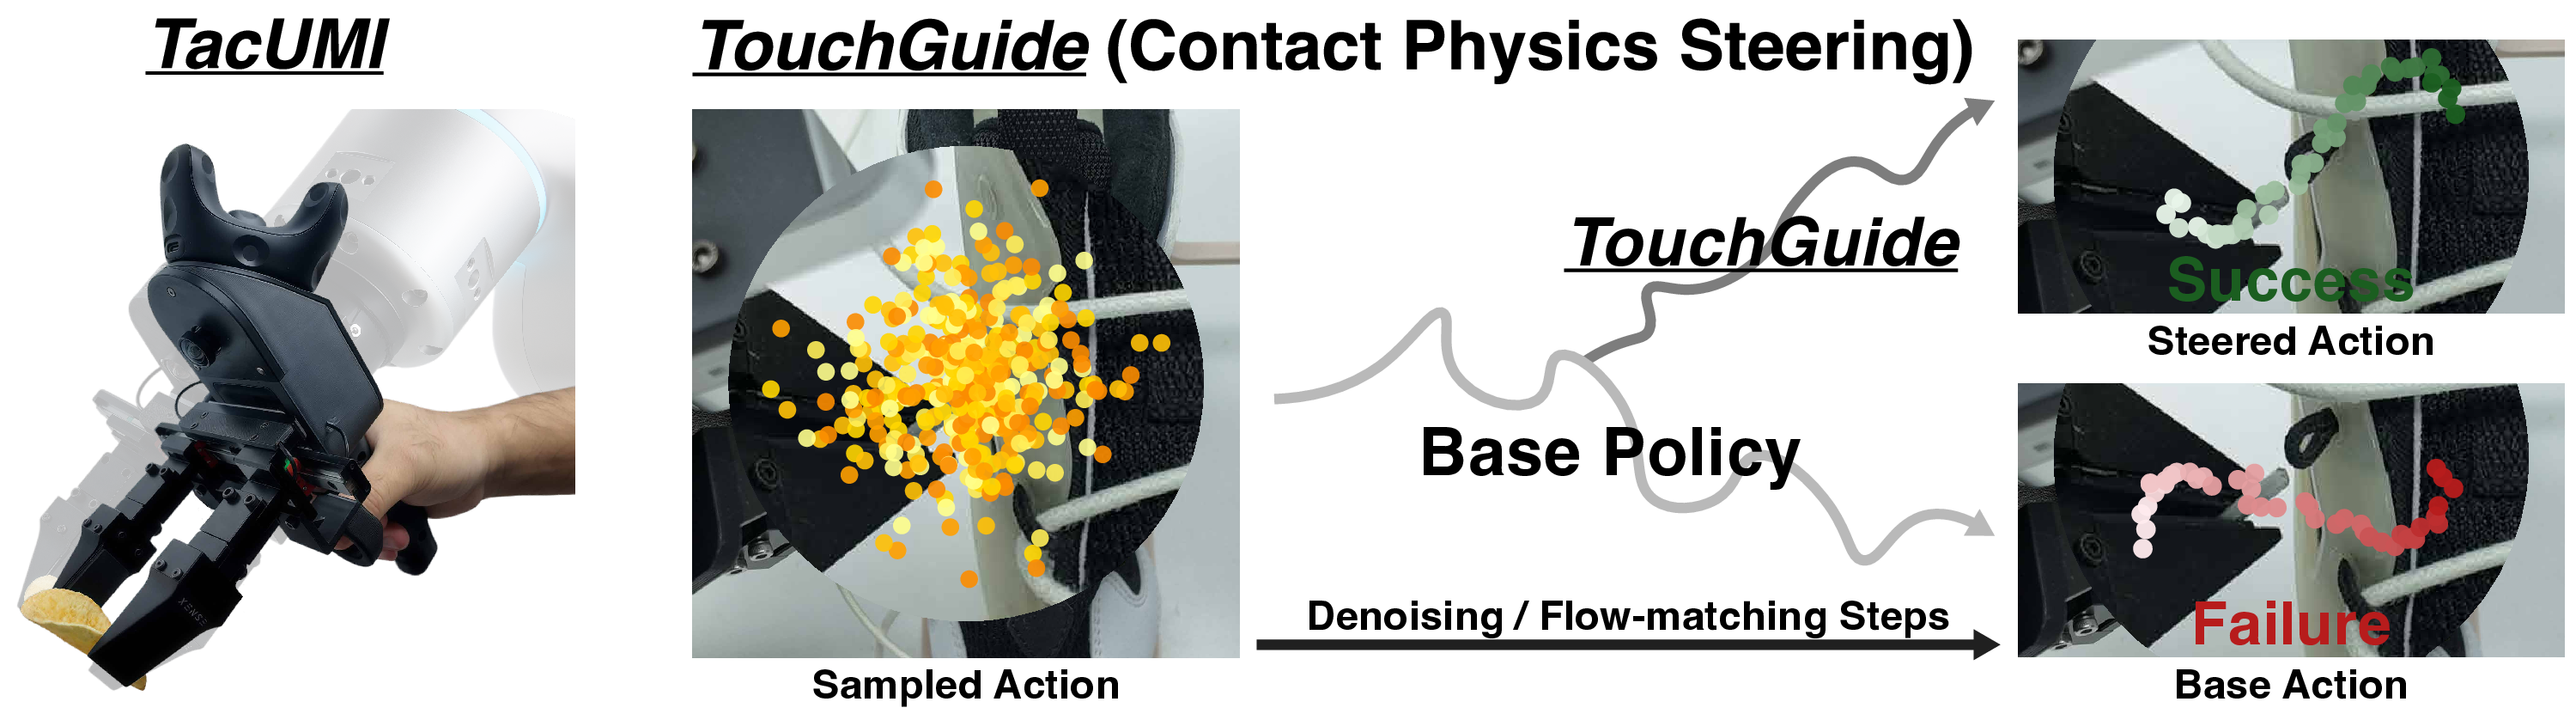
TouchGuide: Inference-Time Steering of Visuomotor Policies via Touch Guidance
Zhemeng Zhang*, Jiahua Ma*, Xincheng Yang*, Xin Wen, Yuzhi Zhang, Boyan Li, Yiran Qin♮, Jin Liu, Can Zhao, Li Kang, Haoqin Hong, Zhenfei Yin, Philip Torr, Hao Su, Ruimao Zhang, Daolin Ma‡ (*Equal Contribution, ♮Project Lead, ‡Corresponding Author)
Robotics: Science and Systems (RSS) 2026
TouchGuide: Inference-Time Steering of Visuomotor Policies via Touch Guidance
Zhemeng Zhang*, Jiahua Ma*, Xincheng Yang*, Xin Wen, Yuzhi Zhang, Boyan Li, Yiran Qin♮, Jin Liu, Can Zhao, Li Kang, Haoqin Hong, Zhenfei Yin, Philip Torr, Hao Su, Ruimao Zhang, Daolin Ma‡ (*Equal Contribution, ♮Project Lead, ‡Corresponding Author)
Robotics: Science and Systems (RSS) 2026
2025
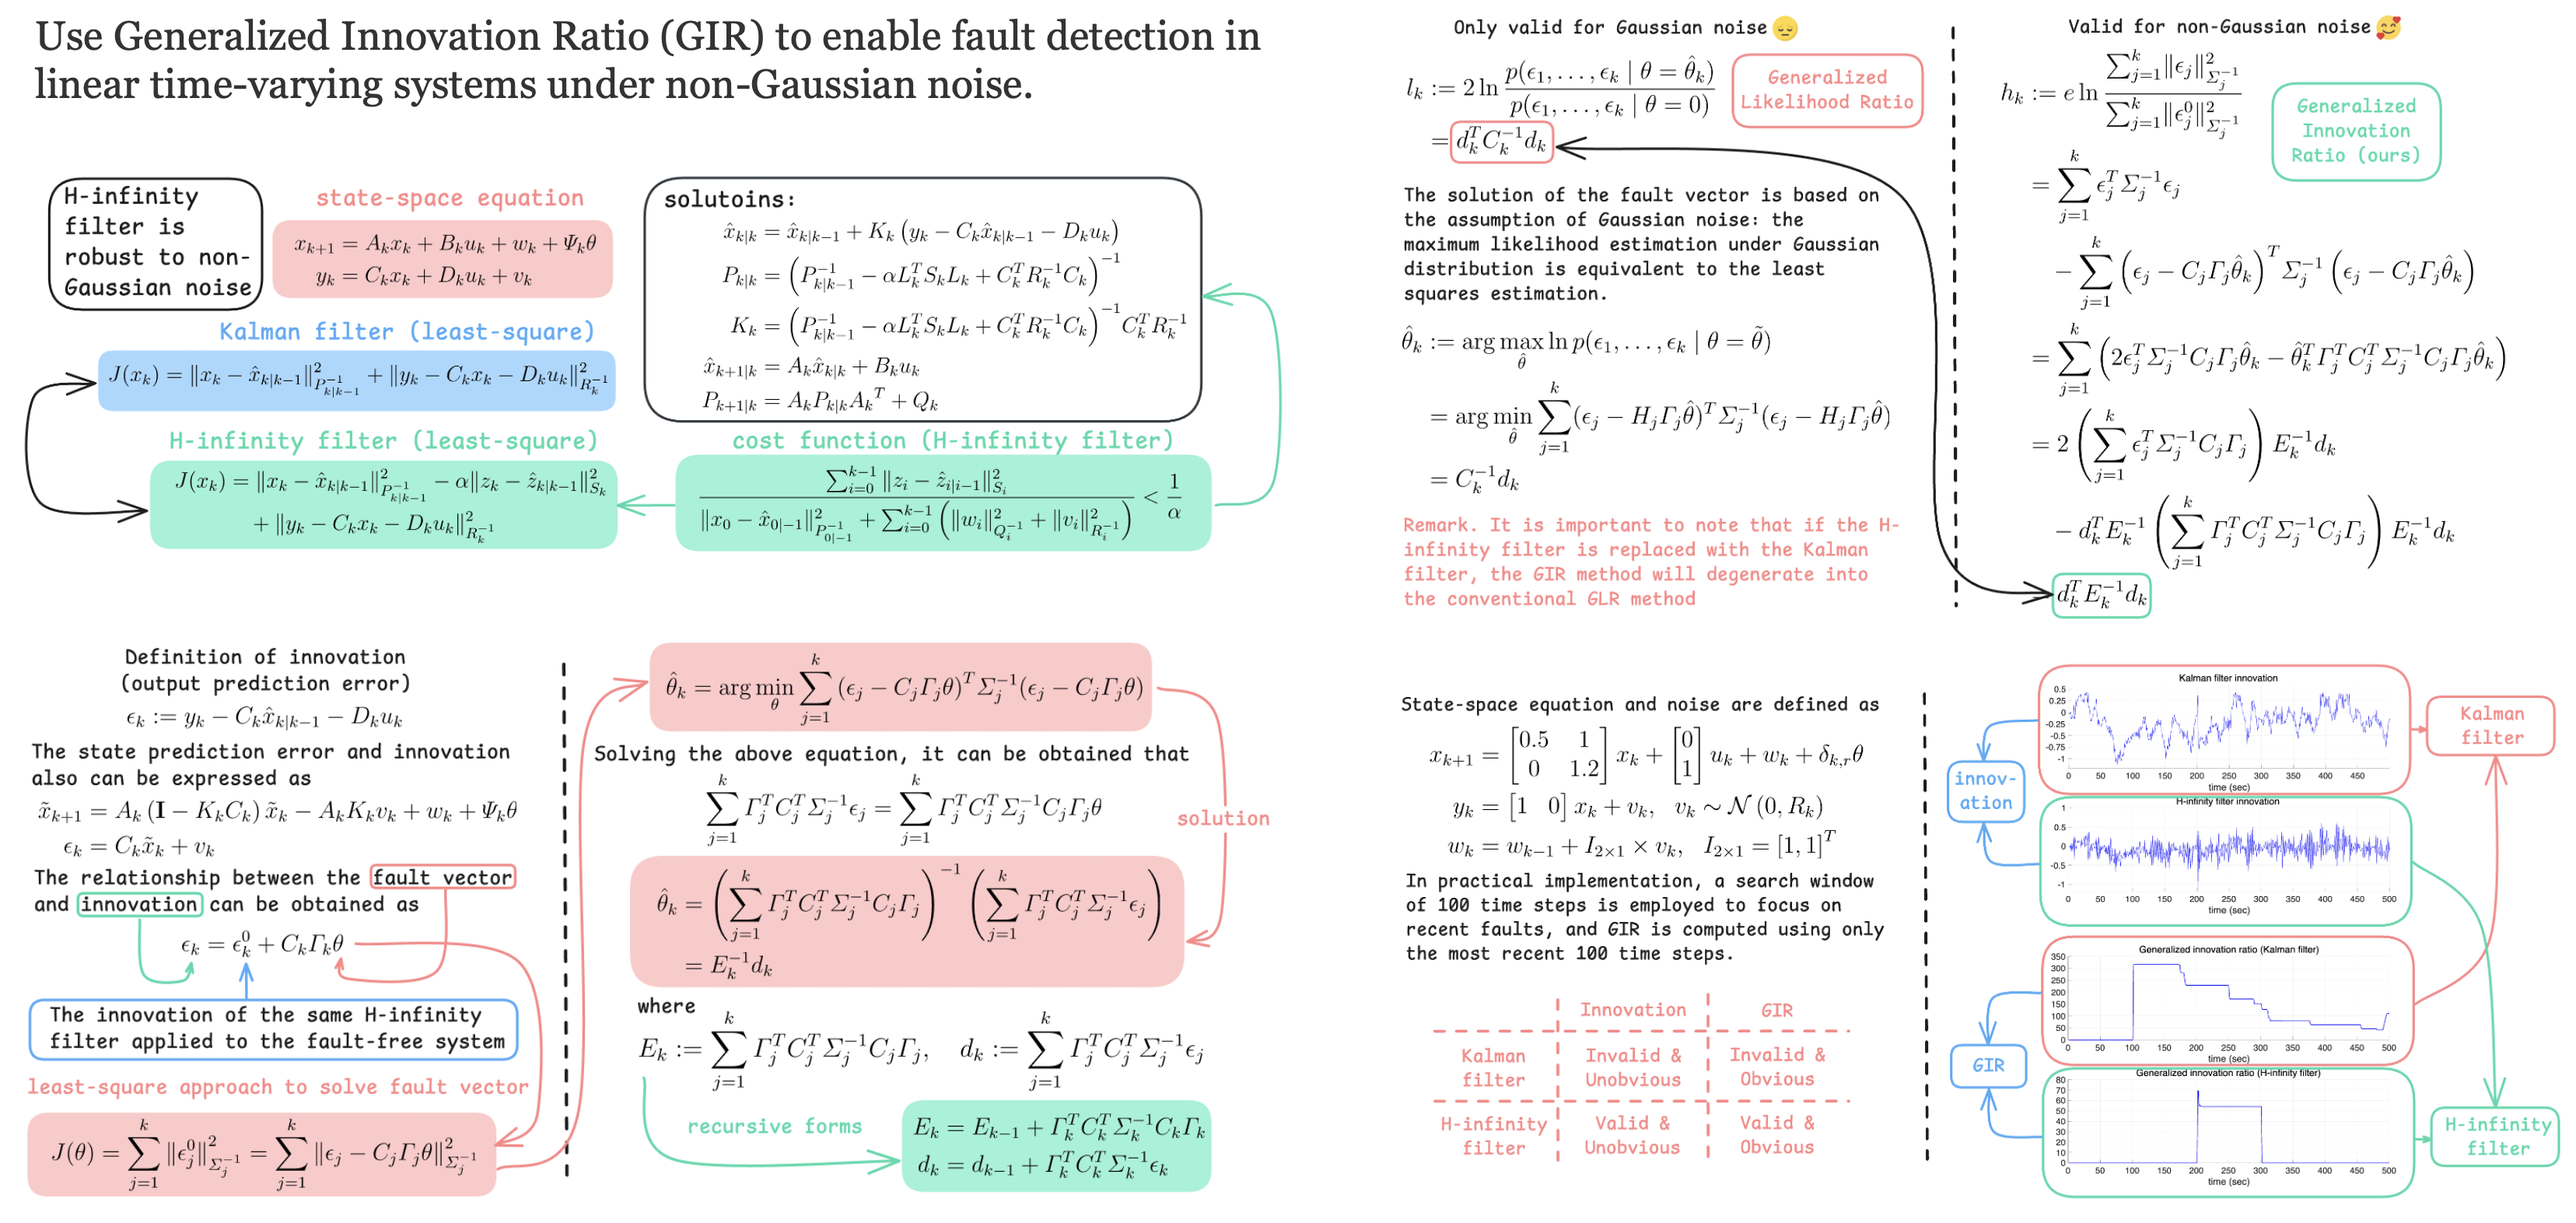
A Robust Fault Detection Filter for Linear Time-Varying System with Non-Gaussian Noise
Zhemeng Zhang, Yifei Nie, Le Yin‡ (‡Corresponding Author)
Chinese Control Conference (CCC) 2025
A Robust Fault Detection Filter for Linear Time-Varying System with Non-Gaussian Noise
Zhemeng Zhang, Yifei Nie, Le Yin‡ (‡Corresponding Author)
Chinese Control Conference (CCC) 2025